Бортовой компьютер для строительной и сельхозтехники
Бортовой компьютер для строительной и сельскохозяйственной техники: собственный Linux-дистрибутив, драйверы периферии, диагностика по CAN, 3D-визуализация рабочей зоны и обновление парка машин по воздуху.
37моделей машин в парке держатся на одной кодовой базе
~550систем координат в базе прямо на борту – пересчёт работает без связи
Контекст
Машина работает в поле, вдали от сервиса, при вибрации и перепадах температур. Обновление, которое «не встало», означает выезд специалиста за сотни километров – отсюда A/B-слоты и автоматический откат.
Стандартного дистрибутива под такую задачу нет: сборка на Yocto позволяет включить только нужное и держать под контролем и ядро, и загрузчик.
схема
Агрегатор состояния машины
схема
Цепочка загрузки
схема
Периферия вокруг процессора
схема
Сборка системы на Yocto
схема
Прошивка и обновление
схема
Геоданные и системы координат
из проекта
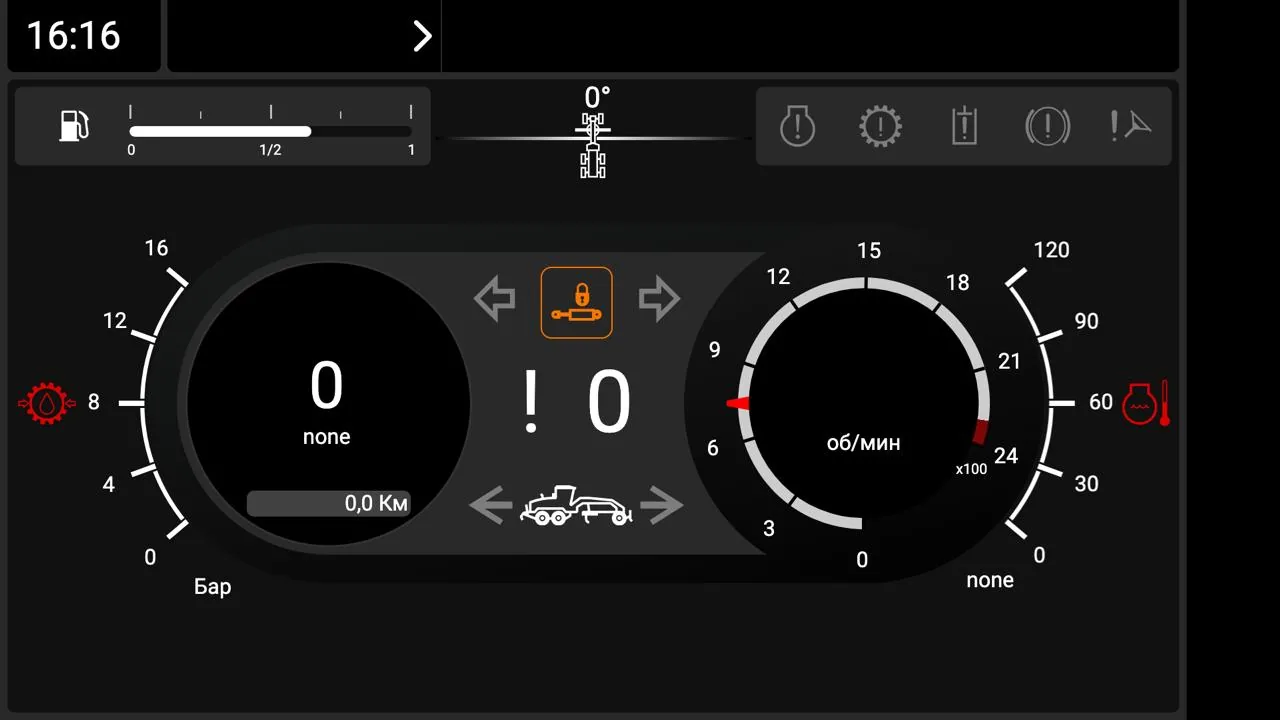
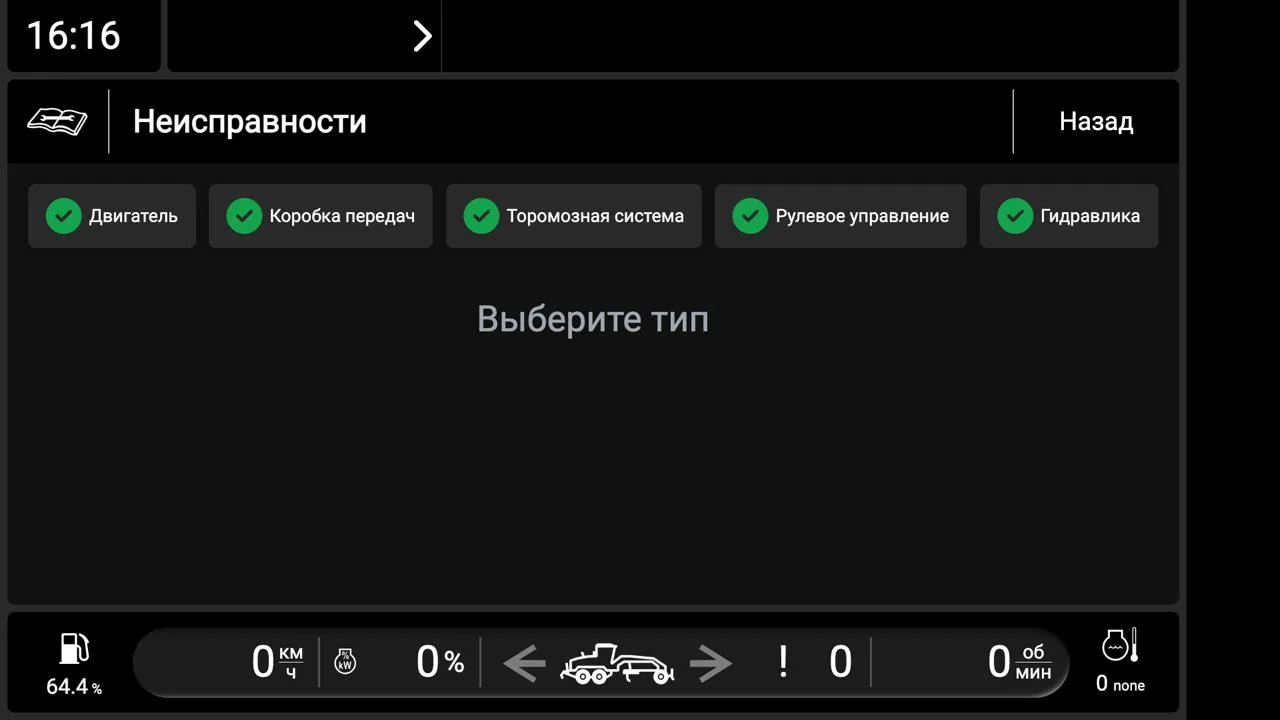
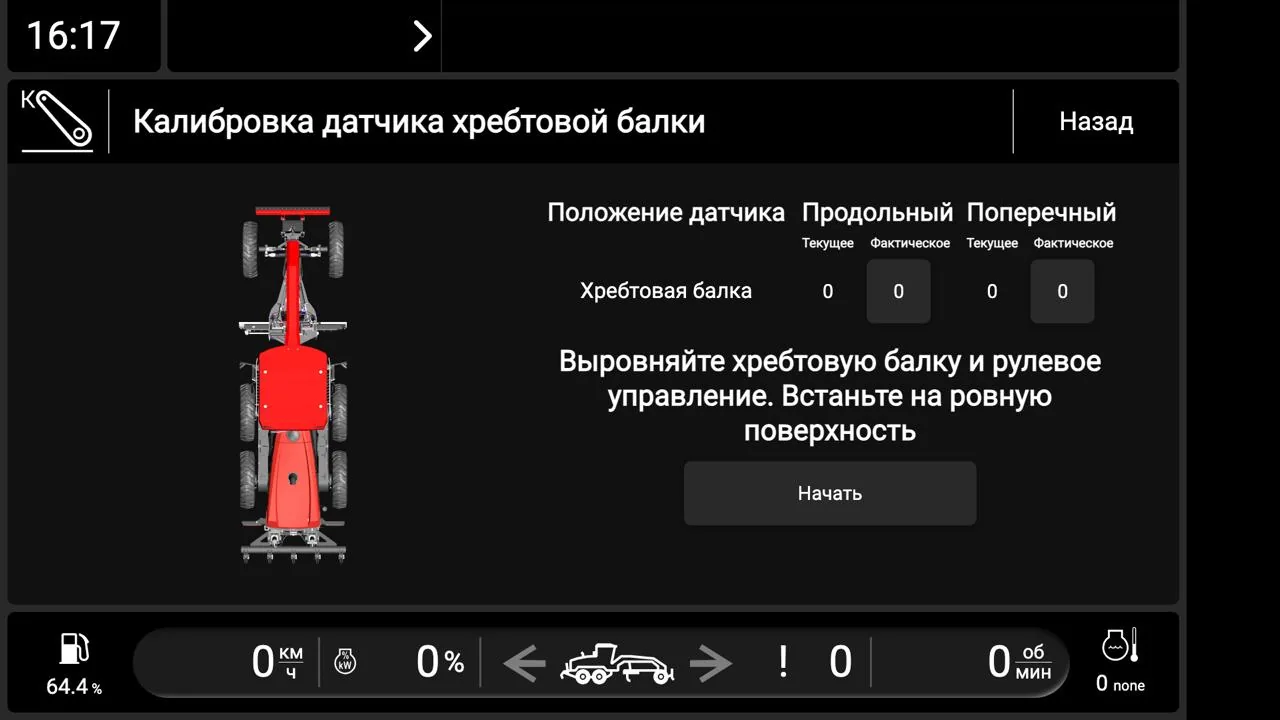
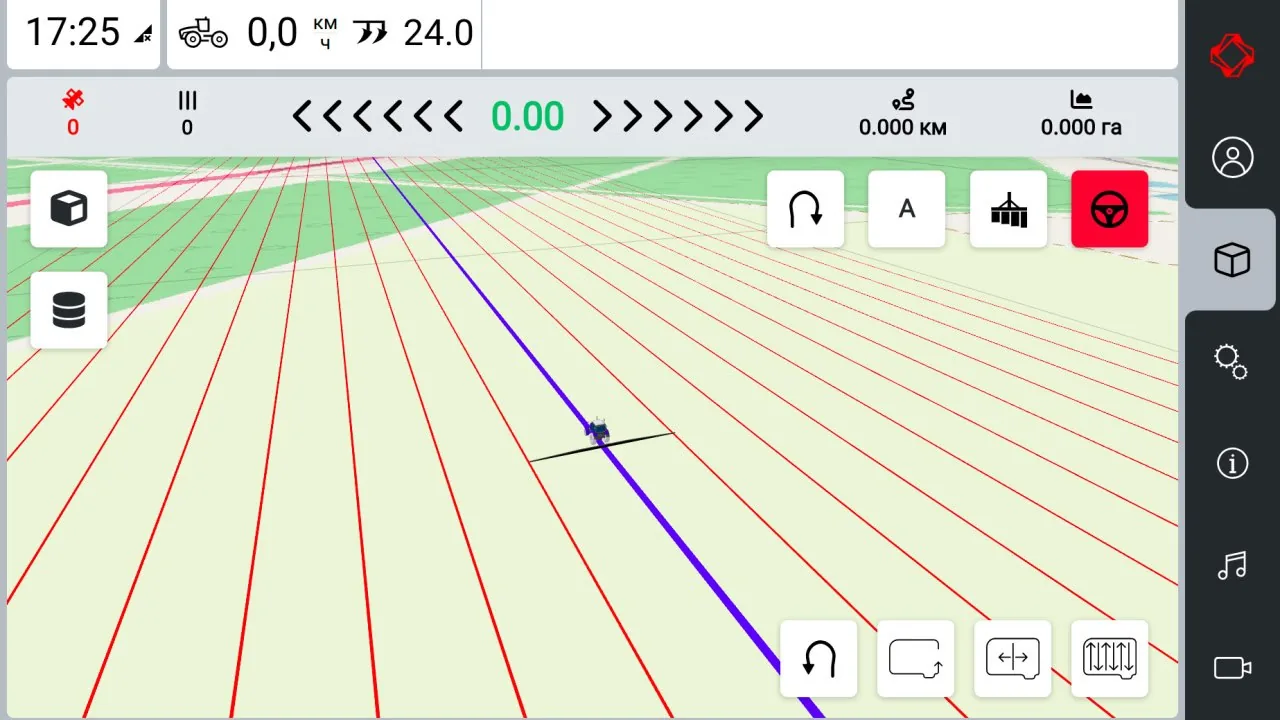
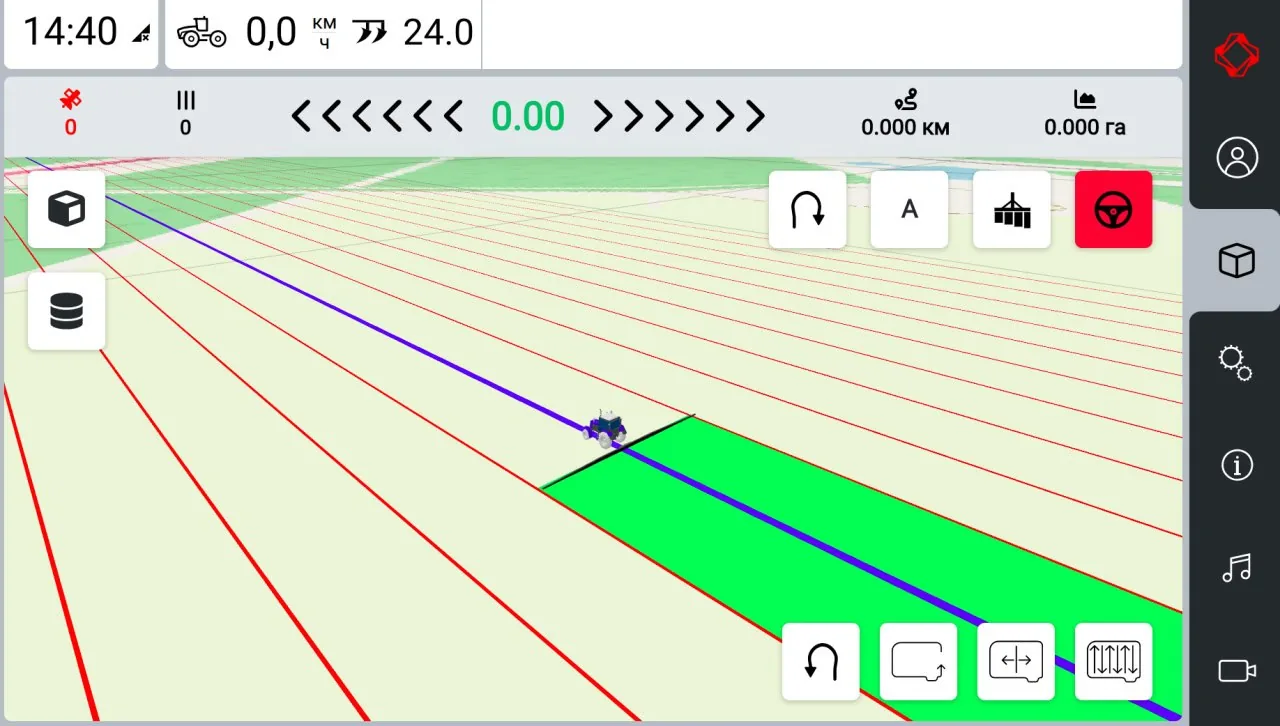
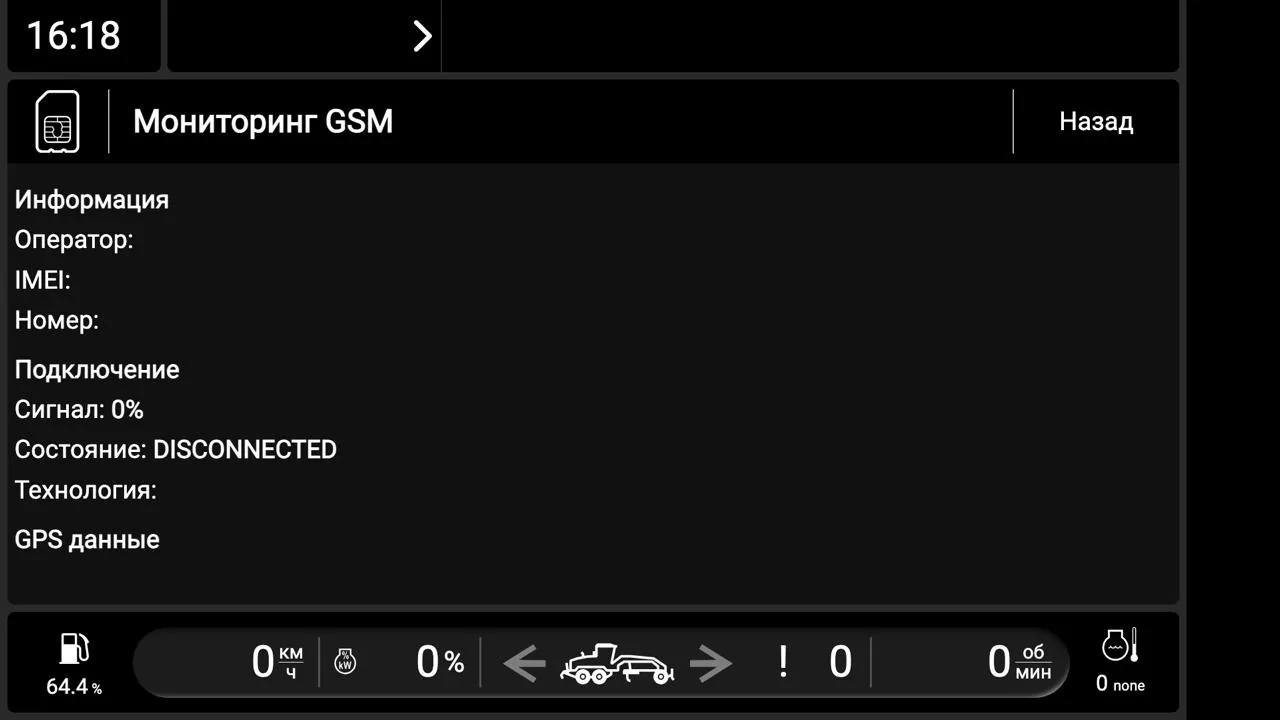
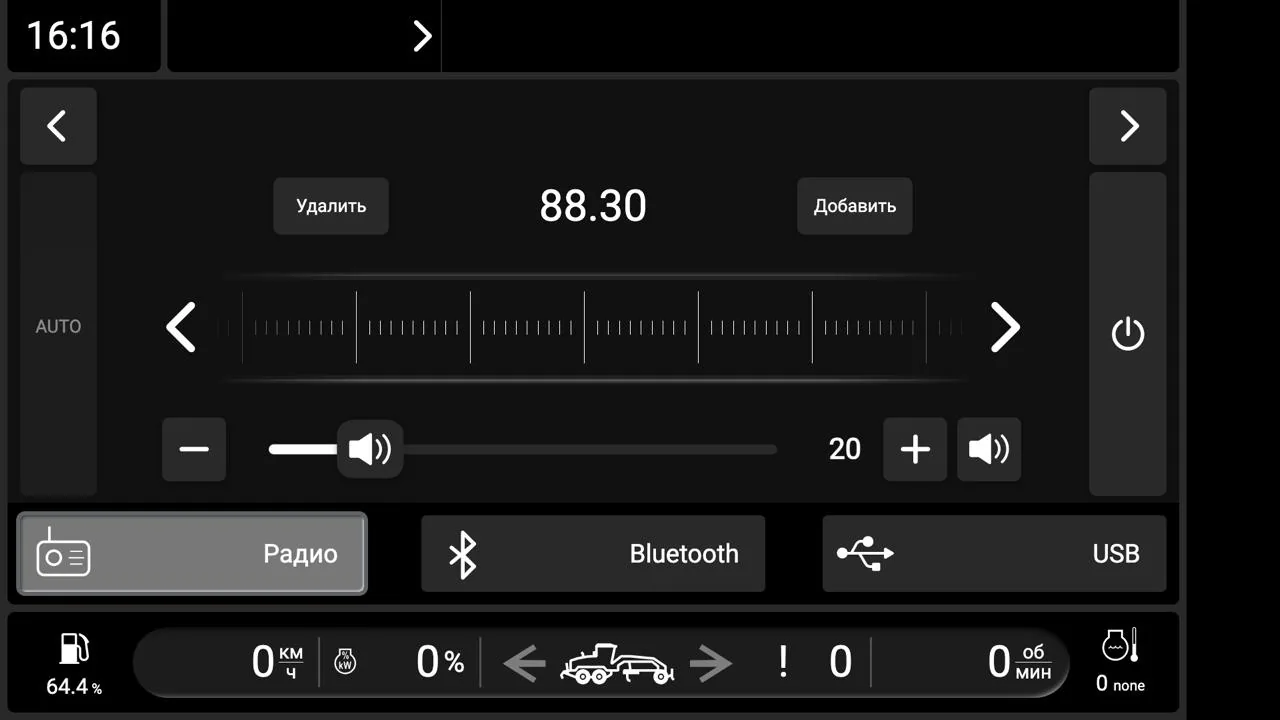
Экраны бортового компьютера
Что входило в задачи
Железо и система
- Board bring-upзагрузчик и оживление платы на NXP i.MX8M Plus
- Свой Linux на Yoctoядро и драйверы периферии, ничего лишнего в образе
- Низкоуровневые драйверыобработка данных датчиков на C и C++
Данные машины
- Диагностика по CANJ1939, UDS, DTC и агрегатор состояния машины
- ПозиционированиеRTK и координатор каналов связи Wi-Fi, LTE, GNSS
- ГеоданныеLandXML и системы координат РФ прямо на борту
Жизнь в парке
- OTA-обновленияA/B-слоты и безопасный откат – без выезда специалиста в поле
- 3D-визуализациярабочая зона машины и мультимедиа борта
- Производствопрошивка на конвейере и эксплуатация устройств в парке
Стек проекта
C / C++YoctoLinux kernelNXP i.MX8M PlusCAN J1939 / UDSOTA A/BOpenGLRTK